 0769-87921175
 dglc17@126.com


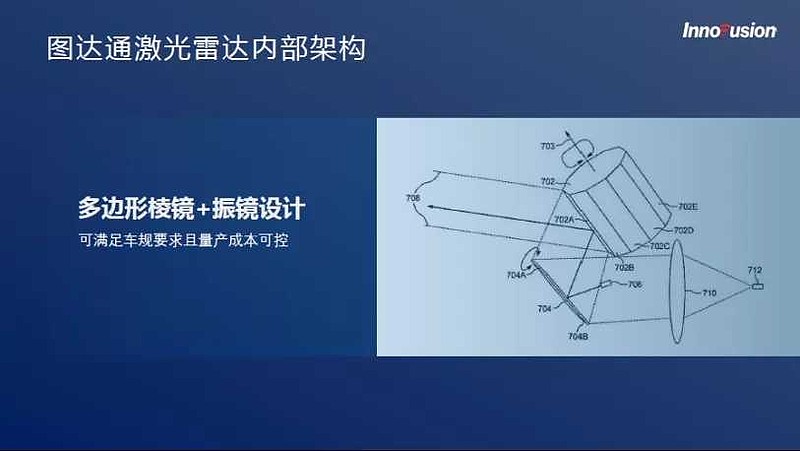
1、激光雷达是一种常用的测距传感器,具有探测距离远、分辨率高、受环境干扰小等特点,广泛应用于无人驾驶、智能机器人、无人机等领域。近年来,自动驾驶技术发展迅速,激光雷达作为其距离感知的核心传感器,已不可或缺。
2、在激光雷达中,通过扫描模块的反射面反射光束,从而形成用于空间扫描的扫描光束。用于激光雷达的扫描模块通过反射面的往复运动实现扫描光束在激光雷达视场范围内扫描。
3、但是现有激光雷达中各探测器对应的接收视场角相对较大,导致激光雷达分辨目标的能力较弱,而减小接收视场角、提高分辨目标能力的方法又容易造成激光雷达的光学系统像差恶化,并且生产难度大、生产成本高的问题。
1、本公开解决的问题是提高激光雷达分辨目标的能力的同时,如何改善像差、降低生产难度、降低生产成本。
2、为解决上述问题,本公开提供一种激光雷达,包括:光收发模块和扫描模块;所述光收发模块包括:发射单元,所述发射单元配置为产生探测光;发射镜头单元,所述发射镜头单元配置为传输所述探测光;接收镜头单元,所述接收镜头单元与所述发射镜头单元相分离,所述接收镜头单元配置为传输所述探测光经物体反射形成的回波光;接收单元,所述接收单元包括:二维阵列探测器,所述二维阵列探测器配置为探测经过所述接收镜头单元的回波光;所述扫描模块配置为接收所述探测光向激光雷达外部出射,并接收所述回波光向所述光收发模块出射。
3、可选的,所述发射镜头单元包括反射镜和发射镜头,所述发射镜头包括至少1个发射透镜,所述反射镜配置为向所述扫描模块反射所述探测光。
4、可选的,所述接收镜头单元包括接收镜头,所述接收镜头包括至少1个接收透镜。
5、可选的,所述接收镜头的焦距根据所述二维阵列探测器中相邻像素之间的间隔和所述激光雷达的角分辨率确定。
7、可选的,所述接收组件位于所述发射组件和所述扫描模块之间,其中所述发射组件包括:所述发射单元和所述发射镜头单元,所述接收组件包括:所述接收单元和所述接收镜头单元。
11、可选的,所述发射单元的激光器和所述接收单元的二维阵列探测器设置在同一电路板上。
12、可选的,所述光收发模块还包括:支撑件,至少所述发射镜头单元固定于所述支撑件。
14、可选的,所述光收发模块还包括:接收镜头支撑件,所述接收镜头固定于所述接收镜头支撑件,所述接收镜头支撑件可活动的与所述支撑件连接。
16、可选的,所述接收镜头单元、所述发射镜头单元和分光单元均固定于所述支撑件。
17、可选的,所述接收单元包括1个二维阵列探测器,所述二维阵列探测器包括:多个探测区,多个所述探测区与所述发射单元的多个激光器一一对应。
18、可选的,所述二维阵列探测器还包括:补偿区,所述补偿区包围多个所述探测区。
19、可选的,所述接收单元包括多个二维阵列探测器,多个二维阵列探测器与所述发射单元的多个激光器一一对应。
20、可选的,多个所述二维阵列探测器呈阵列排布;相邻列的二维阵列探测器沿列方向交错设置或者相邻行的二维阵列探测器沿行方向交错设置。
21、可选的,所述二维阵列探测器包括多个像素,每个所述像素包括多个探测元件。
23、可选的,所述光收发模块还包括:分光单元,所述分光单元配置为将所述发射镜头单元所传输的探测光传输至扫描模块,和经所述扫描模块传输的回波光传输至所述接收镜头单元。
24、可选的,所述分光单元包括:偏振分光元件和波片,所述波片位于所述偏振分光元件和所述扫描模块之间的光路中。
26、可选的,所述扫描模块包括多面镜,所述多面镜包括多个反射面,多个所述反射面均绕转轴旋转;不同反射面与所述转轴的夹角部分相同。
27、可选的,所述多面镜具有偶数个反射面,其中相邻的反射面与所述转轴的夹角不相同,相间隔的反射面与所述转轴的夹角相同。
29、本公开技术方案中,所述接收单元中,采用二维阵列探测器接收回波光,能够有效减小激光雷达中各探测器对应的接收视场角,有利于提高激光雷达光学系统的光学分辨率,有利于提升激光雷达分辨目标的能力;针对二维阵列探测器,所述光收发模块中采用分离的发射镜头单元和接收镜头单元分别传输探测光和回波光,采用不同的镜头单元分别传输探测光和回波光,所述探测光和所述回波光并未经相同的镜头单元传输,有利于改善发射镜头单元和接收镜头单元的像差,便于批量化生产,还有效减小对二维阵列探测器的面积要求,有利于降低成本。
30、本公开可选方案中,所述接收镜头的焦距不大于所述发射镜头单元的发射镜头的焦距。更大焦距的发射镜头与更大发光面积的激光器相适配,更小焦距的接收镜头与更小感光面积的探测器相适配;较大焦距的发射镜头、较小焦距的接收镜头,在收发视场匹配的同时,适用于更大发光面积的激光器,更小感光面积的探测器,有利于提供激光雷达测远能力。
31、本公开可选方案中,所述二维阵列探测器中像素的尺寸大于所述接收镜头的光学参数。所述接收镜头的光学参数可以是所述接收镜头的均方根光斑半径,所述二维阵列探测器中像素的尺寸和所述接收镜头的光学参数之间的关系会影响所述二维阵列探测器所获得点云质量、光学分辨率等,所述二维阵列探测器中像素的尺寸和所述接收镜头的光学参数相互匹配,有利于改善激光雷达的光学分辨率,有利于获得最佳成像质量,提供激光雷达的点云质量。
32、本公开可选方案中,所述接收镜头的接收口径大于8mm。所述接收镜头的接收口径越大,所述激光雷达对回波光的接收效率越高,所述激光雷达的测远能力越强,所述接收镜头的接收口径足够大,有利于提供回波光接收效率以及提高激光雷达的测远能力。
33、本公开可选方案中,所述接收镜头的f数小于4。镜头的f数,比如镜头的光圈系数,为镜头焦距与通光孔径的比值。镜头的光通量与f数的平方呈反比关系,f数越小,光通量越大。所述接收镜头的f数越小,接收镜头的接收口径越大,回波光的接收效率越高。所述接收镜头的f数足够小,有利于提高回波光的接收效率。
34、本公开可选方案中,所述发射单元的激光器和所述接收单元的二维阵列探测器设置在同一电路板上。所述发射单元的激光器和所述接收单元的二维阵列探测器共板集成,有利于激光雷达批量化生产。
35、本公开可选方案中,所述二维阵列探测器还包括:补偿区,所述补偿区包围多个所述探测区。所述二维阵列探测器可以通过可寻址的方式进行驱动;所述二维阵列探测器通过寻址驱动实现发射视场和接收视场对准,利用所述补偿区补偿发射视场和接收视场对准的误差,降低光学对准装调的难度,甚至可以避免光学对准的装调过程,有利于实现共板集成的激光器和探测器对准的免装调。
36、本公开可选方案中,所述分光单元包括:偏振分光元件和波片,所述波片位于所述偏振分光元件和所述扫描模块之间的光路中。采用偏振原理进行分光的方案,有利于在激光雷达的体积约束下,有效提高发射效率,有利于激光雷达性能的改善。
37、本公开可选方案中,所述波片贴合于所述偏振分光元件朝向所述扫描模块的表面。将波片直接贴合于所述偏振分光元件的表面,波片和偏振分光元件中相贴合的表面均无需设置抗反射膜,有利于有效降低镀膜成本;而且两者固定相连,有利于有效减少定位面,降低机械设计复杂度和成本;另外两者固定相连,也有利于减少装配元件数量,降低生产成本;此外,所述偏振分光元件为平片结构,相对于棱镜结构的偏振分光元件来说,成本更低,有利于进一步降低所述激光雷达的成本。
38、本公开可选方案中,所述扫描模块包括多面镜,所述多面镜包括多个反射面,多个所述反射面均绕转轴旋转;不同反射面与所述转轴的夹角部分相同。不同反射面与所述转轴的夹角部分相同,实现不同视场方向的调整,扩大激光雷达的垂直视场范围的同时,不会增加镜头设计难度,无需增加镜片口径,降低成本,并且还有利于减小设置激光器和二维阵列探测器的电路板的尺寸,有利于有效减小所述激光雷达的高度。
下一篇: 没有了